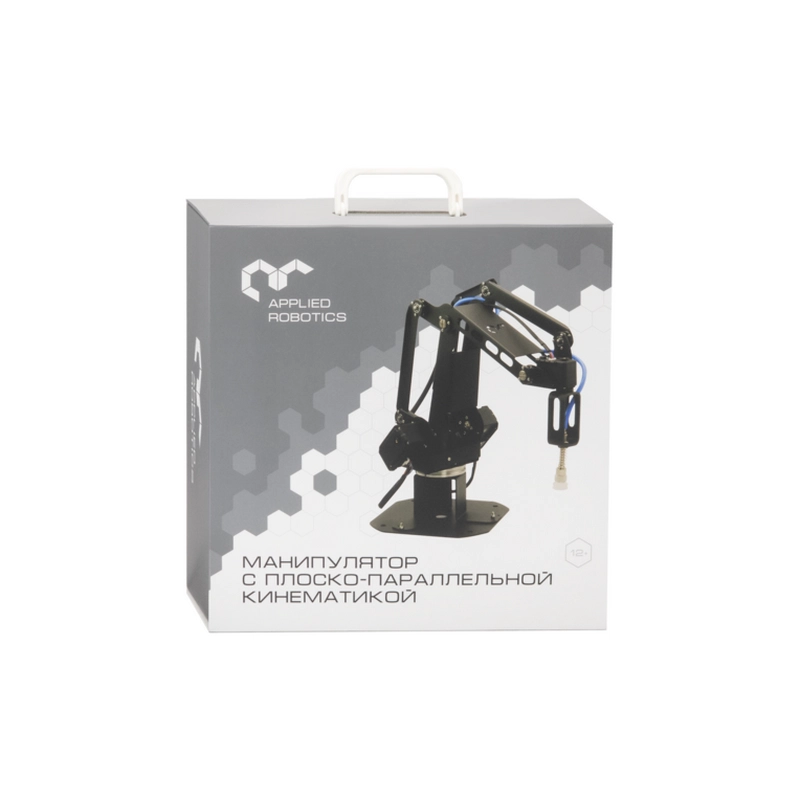
Учебно-лабораторный робототехнический комплекс на базе 3DOF манипуляционного РТК, управляемого с помощью клиент-серверного ПО, устанавливаемого на персональный компьютер учащегося. Применение РТК в образовательном процессе позволяет познакомить учащихся с принципами проектирования и конструирования манипуляционных роботов, алгоритмами управления манипуляционными роботами, основам разработки управляющего ПО, а также базовым принципам построения архитектур систем управления гибких производственных ячеек.
Учебно-лабораторный манипуляционный РТК реализован на основе комплектующих, применяемых в профессиональных сферах робототехники и представляет собой блочно-модульный конструктор для разработки макетов гибких производственных линий. Благодаря этому, учащиеся могут на практике изучать основные принципы проектирования промышленных робототехнических комплексов и их систем управления, а также разрабатывать собственные проекты различных робототехнических систем промышленного назначения. Технические особенности: Сбалансированные оси вращения с подшипниковыми узлами. Наличие крепежа для модуля технического зрения на схвате манипулятора.
Манипуляционный РТК выполнен на базе сервомодулей Dynamixel. Радиус зоны сервиса - не менее 30 см. Номинальная грузоподъемность – 250 грамм. Для управления РТК используется программируемый контроллер STEM Board c возможностью встраивания модулей расширения.
Поставляется в деревянном боксе для хранения и транспортировки.





 Поставим без предоплаты





 Получить консультацию

 Минимальная сумма заказа 200 000 ₽


 г. Екатеринбург, Основинская 8, офис 36