Основные характеристики
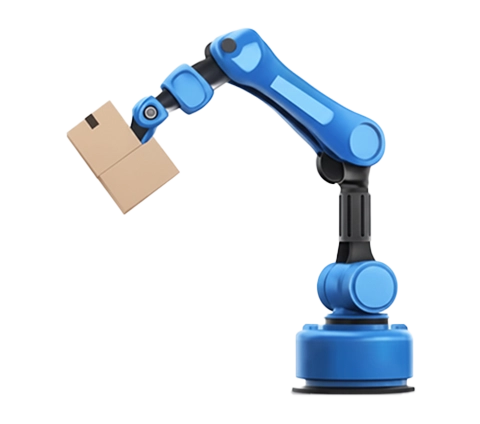
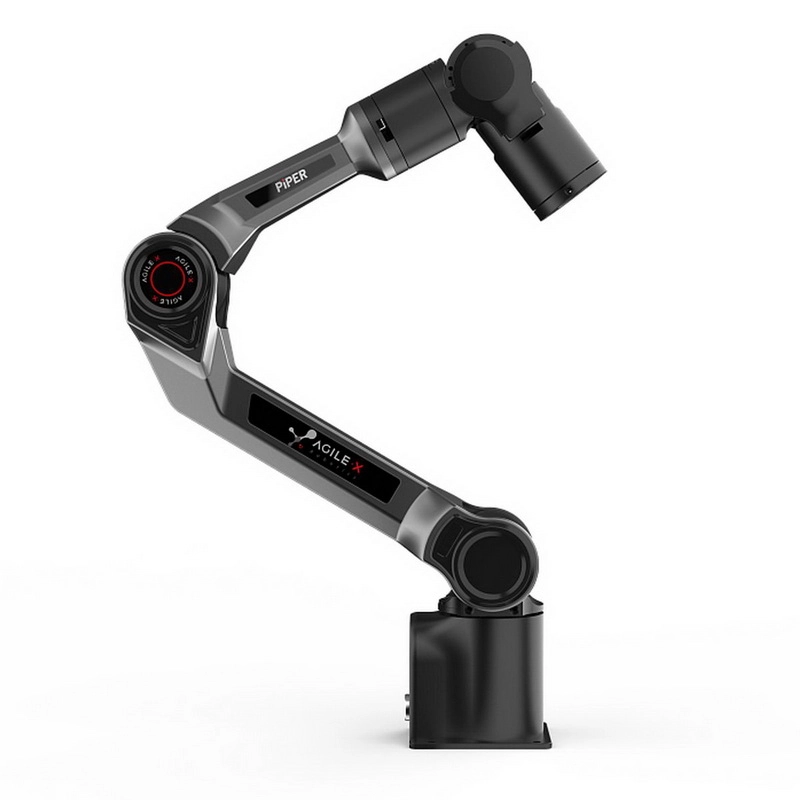
- Тип: Робот-манипулятор
- Назначение: Для применения в производстве, исследованиях, медицине и других отраслях, подходит для интеграции с другими роботами-платформами AgileX. Позволяет захватывать различные предметы и перемещать их внутри зоны действия манипулятора.
- Тип движителя: Нет (стационарный)
- Количество двигателей: 6
- Максимальная скорость: J1 - 180 градусов в секунду, J2 - 195гр./с, J3 - 180гр./с, J4 - 225гр./с, J5 - 225гр./с, J6 - 225гр./с
- Количество степеней свободы: 6
- Особенности степеней свободы: J1 - ±154 градусов, J2 - 0~179гр., J3 - -150~0гр., J4 - -106~106гр., J5 - -52~80гр., J6 - ±100гр.
Взаимодействие с окружением
- Проводные интерфейсы: CAN
Прочие характеристики
- Электропитание: 24 В (пост.). Максимальное энергопотребление - 120 Вт
- Требования к окружающей среде, температура: 0...+50C
- Требования к окружающей среде, влажность: 25-85%
- Языки программирования: Python, ROS1, ROS2
- Материал корпуса: Алюминий
- Цвет: Серый
- Уровень шума, дБа: 60
Особенности
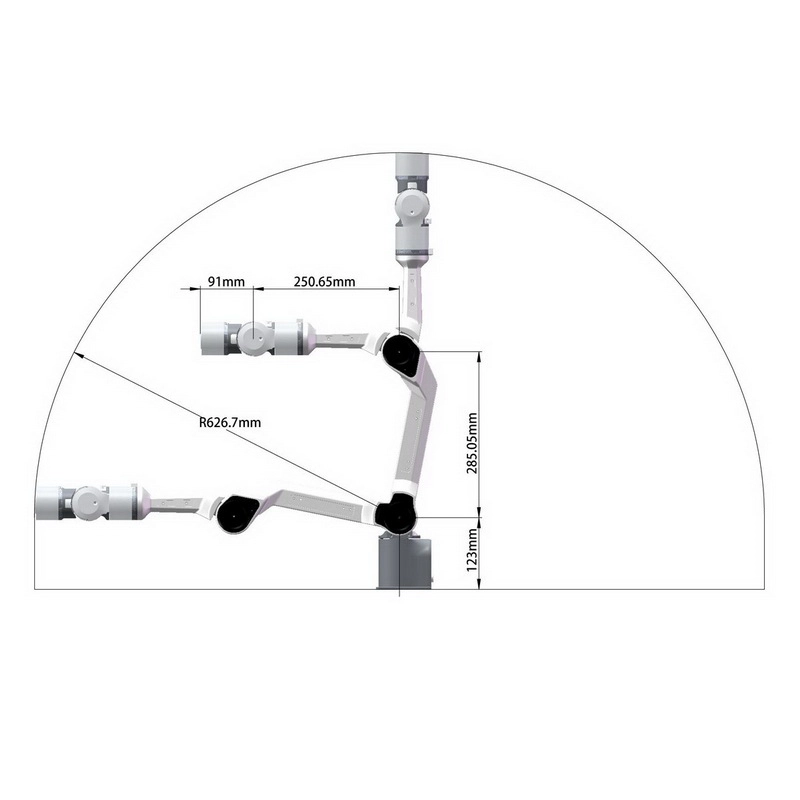
Режимы контроля: обучение перемещению предметов, автономная траектория, API, ПК. Максимальный радиус деуствия - 653мм. Точность - +/-0.1 мм. Установка на 4 винта M5.
Вид поставки: RTL
Ширина, мм: 70
Глубина, мм: 70
Комплект поставки: Манипулятор, документация, кабели для подключения.





 Поставим без предоплаты




 Получить консультацию

 Минимальная сумма заказа 200 000 ₽


 г. Екатеринбург, Основинская 8, офис 36