Основные характеристики:
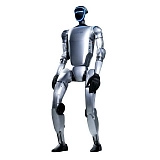
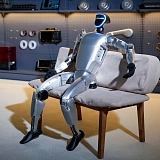
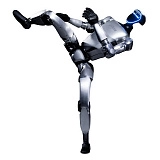
- Тип Гуманоидный робот
- Назначение Программно-аппаратный комплекс
- Процессоры 8-ядерный
- Тип движителя Опоры
- Количество движителей 2
- Дополнительная поддержка Не требуется
- Варианты передвижения Вперед, назад, вбок, повороты, прыжки, бег, поднятие после падения
- Максимальная скорость 2 м/сек
- Количество степеней свободы 23
- Особенности степеней свободы Степени свободы: "ноги" - 6 (каждая), "руки" - 5 (каждая), "торс" - 1
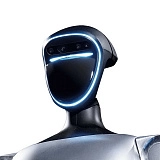
- 3D камеры Камера глубины
- Лазерные дальномеры 3D Lidar
- Динамики Стерео-динамики 5Вт
- Беспроводные интерфейсы WiFi 6, Bluetooth 5.2
- Управление ручное (контроллер)
- Установленное оборудование 3D Lidar Livox-MID360, камера глубины RealSense D435
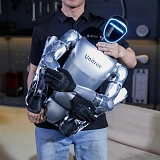
- Требование к нагрузке Макс.нагрузка на руку - 2кг
- Электропитание 54VDC/5A
- Емкость аккумулятора 9000
- Время работы на одном заряде, мин 120
- Материал корпуса Алюминий
- Цвет Серебристый
- Особенности Без возможности разработки. Макс.крутящий момент в коленном суставе - 90N.m. Движение суставов: пояс - ±155град., колено - 0~165град., тазобедр.сустав. - P±154град., R-30~+170град., Y±158град.. Длина ноги - 0,6м, руки - 0,45м. Отсутствие внешних кабелей.
- Вид поставки RTL
- Ширина, мм 450
- Высота, мм 1270
- Глубина, мм 200
- Вес, кг 35
Комплект поставки: Робот, контроллер, комплект документации, зарядное устройство, аккумулятор.





 Поставим без предоплаты








 Получить консультацию

 Минимальная сумма заказа 200 000 ₽


 г. Екатеринбург, Основинская 8, офис 36