Основные характеристики
- Предупреждение: Адаптер питания (5VDC/1A) приобретается отдельно
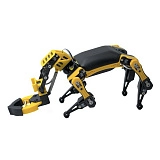
- Тип: Четырехопорный робот
- Назначение: Обучение и досуг
- Процессоры: BiBoard V1_0 (ESP32)
- Тип движителя: Опоры
- Количество движителей: 4
- Количество двигателей: 12
- Варианты передвижения: Вперед, назад, поворот вправо/влево. Баланс, восстановление после падения, хватание, бросание, стойка на задних лапах, стойка на передних лапах
- Максимальная скорость: 2,5 длины корпуса в секунду
Взаимодействие с окружением
- Динамики: Да
- Беспроводные интерфейсы: Опционально
- Проводные интерфейсы: Serial UART, I2C, USB-C
- Управление: ИК пульт, мобильное приложение, приложение для ПК, гироскоп (смартфон и пульт ДУ приобретаются отдельно).
Прочие характеристики
- Установленное оборудование: Сенсор жестов, Датчик движения, Датчик прикосновения, Датчик света, Датчик расстояния
- Установка доп.оборудования
- Поддержка Raspberry Pi. Установка модулей камер и пр.
- Допустимая нагрузка, кг: 0.3
- Электропитание: Li-Pol аккумулятор 7.4VDC/2A
- Емкость аккумулятора: 1000mAh
- Время зарядки, мин: 120
- Время работы на одном заряде, мин: 60
- Требования к окружающей среде, температура: -5...+50C
- Поддерживаемые ОС: iOS, Android
- Языки программирования: C++, Python
- Материал корпуса: Пластик
- Цвет: Желтый, черный
- Особенности: 3 (из 12) ШИМ сервопривода с обратной связью по позиции на манипуляторе. Голосовой контроль (35 предустан команд и 10 программируемых). Приложения Petoi Desktop App и Petoi Mobile App. Пружинная защита суставов, цифровой предохранитель. Угловой диапазон - 270 гр., точность - +/-1гр.. Время сборки ~60 минут. Металлические шестерни
- Вид поставки: RTL
- Ширина, мм: 270
- Высота, мм: 150
- Глубина, мм: 110
- Вес, кг: 0.35
Комплект поставки: Корпус робота (в разобранном виде), манипулятор (рука), документация, аккумулятор, кабель USB, плата-контроллер, двигатели.





 Поставим без предоплаты








 Получить консультацию

 Минимальная сумма заказа 200 000 ₽


 г. Екатеринбург, Основинская 8, офис 36