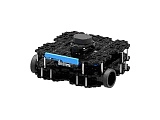
Комплект для разработки и изучения моделей программируемых автономных мобильных роботов. Учебный комплект позволит разрабатывать блочно-модульную конструкцию мобильного робота.
В состав мобильного робота входит:
- Привод ведущих колес - не менее 2шт. Привод должен представлять собой электромеханическую сборку на основе двигателя постоянного тока, редуктора, датчика положения вала, система управления привода должна обеспечивать возможность объединения приводов с помощью последовательного интерфейса, возможность задания параметров контуров управления, управление вращением привода по скорости и положению, контроль нагрузки.
- Программируемый контроллер - не менее 1шт. Программируемый контроллер должен обладать интерфейсами - USB, UART, TTL, RS485, CAN для коммуникации с подключаемыми внешними устройствами, а также цифровыми и аналоговыми портами ввода/вывода.
- Одноплатный микрокомпьютер - не менее 1шт. Одноплатный микрокомпьютер должен представлять собой устройство с архитектурой микропроцессора ARM, должен обладать не менее 2 вычислительными ядрами с тактовой частотой не менее 1ГГц.
- Лазерный сканирующий дальномер - не менее 1шт. Лазерный сканирующий дальномер должен обеспечивать диапазон измерения дальности до объектов не менее 2.5 метров и сектор сканирования не менее 360 угловых градусов.
- Датчик линии – не менее 3 шт. Датчик должен обеспечивать детектирование линии на контрастном фоне и передавать данные в программируемый контроллер о ее наличии путем передачи аналогового сигнала, цифрового сигнала и путем передачи цифрового пакета данных.
- Датчик цвета – не менее 1 шт. Датчик должен различать цветовой оттенок расположенного рядом с ним объекта в RGB нотации и обеспечивать передачу данных в программируемый контроллер о значении каждого цветового канала в виде цифрового пакета данных.
- Массив ИК-датчиков - не менее 1шт. Массив ИК-датчиков должен быть предназначен для отслеживания линии для движения мобильного робота. Массив должен содержать не менее 6шт ИК-датчиков, расположенных на одной линии.
- Система технического зрения - не менее 1шт. Система технического зрения должен обладать совместимостью с различными программируемыми контроллерами с помошью интерфейсов - TTL, UART, I2C, SPI, Ethernet.
- Система технического зрения должна обеспечивать возможность изучения основ применения алгоритмов машинного обучения и настройки параметров нейросетей. Система технического зрения должна обеспечивать функционал распознавания различных геометрических объектов по набору признаков, распознавания графических маркеров типа Aruco и др, распознавания массивов линий и элементов дорожных знаков и разметки.
Система управления мобильного робота должна позволять осуществлять анализ окружающей обстановки в процессе движения мобильного робота и динамическом изменении окружающей обстановки, осуществлять формирование карты локальной обстановки вокруг робота и локализация положения робота на карте, построение глобальной карты окружающего пространства.
В состав комплекта также входит программное обеспечение для программирования в текстовом редакторе на подобии Arduino IDE, программировании с помощью скриптов на языке Python, разработки систем управления на основе ROS. Так же в состав комплект должна входить виртуальная модель мобильного робота в виртуальном окружении для моделирования алгоритмов систем управления с помощью графической среды.





 Поставим без предоплаты








 Получить консультацию

 Минимальная сумма заказа 200 000 ₽


 г. Екатеринбург, Основинская 8, офис 36